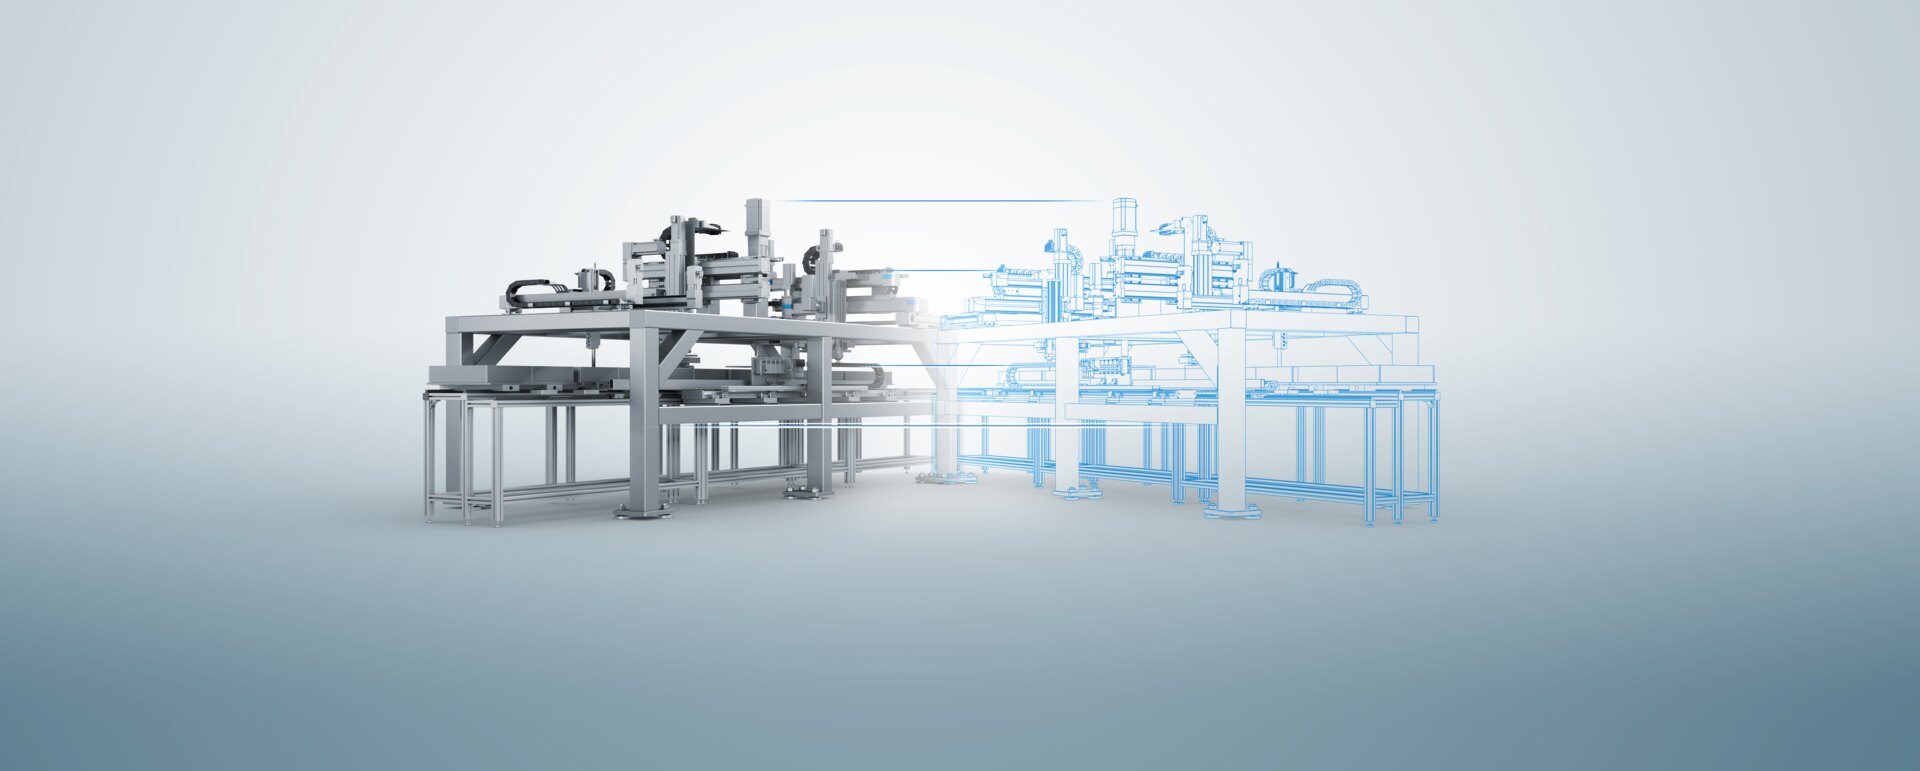
 훼스토, 엔비디아와 협력해 Physical AI를 위한 디지털 트윈 개발(사진제공:훼스토)
글로벌 산업 자동화 솔루션 전문기업 훼스토(Festo)가 엔비디아와 협력해 Physical AI를 위한 고정밀 디지털 트윈 개발을 추진한다. 훼스토의 산업 자동화 전문성과 엔비디아의 시뮬레이션 기술을 결합해 실제 설비의 동작을 정밀하게 재현하는 디지털 모델을 구축할 계획이다. 이를 바탕으로 기계 제조업체가 가상 환경에서 자동화 솔루션을 설계하고 검증할 수 있도록 지원하며, 향후 자율 자동화 시스템 개발을 위한 기반도 마련한다는 방침이다.
제조업계에서 자동화 시스템이 점차 복잡해짐에 따라 실제 설비 구축에 앞서 구성 요소 간 상호작용을 검증하고 공정을 최적화하는 디지털 트윈 기술의 중요성이 더욱 커지는 추세다. 이에 따라 훼스토는 고객 요구사항에 대응하기 위해 하드웨어 수준의 품질 기준을 디지털 제품 및 시뮬레이션 모델로 확대하고 있다. 또한 엔비디아 아이작 심(Isaac Sim)과 합성 데이터를 활용해 로봇의 환경 인식 및 자동화 기능을 구현한 경험을 바탕으로, 실제 구성품의 동작 특성과 애플리케이션 관련 속성을 디지털 모델에 반영할 계획이다.
특히 훼스토는 디지털 모델의 신뢰성을 확보하기 위해 자체 연구소에서 측정한 실제 데이터와 엔비디아 아이작 심의 시뮬레이션 결과를 비교 및 검증할 예정이라고 밝혔다. 아이작 심은 엔비디아 옴니버스(Omniverse) 라이브러리를 기반으로 한 개방형 시뮬레이션 프레임워크로, 자동화 시스템 내 구성품의 동작을 가상 환경에서 평가할 수 있도록 지원한다. 훼스토는 동일한 작동 조건에서 실제 구성품과 디지털 모델의 움직임 및 동적 특성을 비교해 시뮬레이션의 정확도를 지속적으로 개선할 계획이다.
훼스토 최고기술책임자(CTO) 토마스 스메타나(Tomas Smetana) 박사는 "훼스토와 엔비디아의 협력은 산업 자동화의 미래를 위한 중요한 이정표"라며 "옴니버스 라이브러리와 훼스토가 수십 년간 축적해 온 자동화 전문성을 결합해 미래 자율 생산을 위한 학습형 가상 환경을 구축하고 있다"고 말했다.
훼스토는 글로벌 산업용 로봇 전문기업 ABB 로보틱스 및 엔비디아와 공동 핸들링 애플리케이션 개발도 추진 중이다. 세 기업은 훼스토의 3축 핸들링 시스템 디지털 트윈을 ABB의 로봇 시뮬레이션 소프트웨어인 RobotStudio®와 연계해 가상 환경에서 시스템의 동작을 검증하고 있다. RobotStudio®의 HyperReality 확장 기능은 옴니버스 라이브러리를 활용해 사실적인 시각 표현과 물리 법칙에 기반한 시뮬레이션을 지원하며, ABB Virtual Controller를 통해 실제 로봇과 동일한 제어 소프트웨어로 로봇 프로그램을 테스트할 수 있다. 이를 통해 기계 제조업체는 설비 구축 전 시스템 통합 과정의 문제를 사전에 파악하고, 시운전 기간과 제품 출시까지 소요되는 시간을 단축할 수 있을 것으로 기대된다.
ABB 로보틱스의 소프트웨어, 디지털 부문 운영 및 포트폴리오 책임자인 보리스 피들러(Boris Fiedler)는 "ABB 로보틱스는 파트너 네트워크와 함께 다양한 작업을 보다 많은 환경에서 빠르고 안전하며 지능적으로 수행할 수 있는 자율 로봇 솔루션을 개발하고 있다"며 “훼스토 및 엔비디아와의 협력은 기계 제조업체의 엔지니어링과 가상 시운전 기술을 발전시키고, 산업 현장에서 Physical AI의 도입 확대를 촉진할 것"이라고 밝혔다.